

埼玉大学の安積卓也教授を研究代表者とする日米共同研究「千里眼:マイクロモビリティ向けインフラ統合型自動運転」が、科学技術振興機構(JST)と米国国立科学財団(NSF)が連携して実施する日米共同研究プログラム「VINES」に採択された。このシステムによって街に設置したセンサとAIが周囲を見て先を予測し、その情報を車両に届けることで、配送ロボットや電動車いすなどの小型モビリティにおける自動運転の安全性向上を図る。
自動運転の「脳」を車両から街へ
配送ロボットや電動車いすなどの小型モビリティは、高価なセンサや計算機を積むことができず、車高が低いために死角も多いという課題がある。従来の自動車向け自動運転は高性能なセンサや計算機を車両に積むため、小型で安価であることが持ち味のマイクロモビリティには向かない。
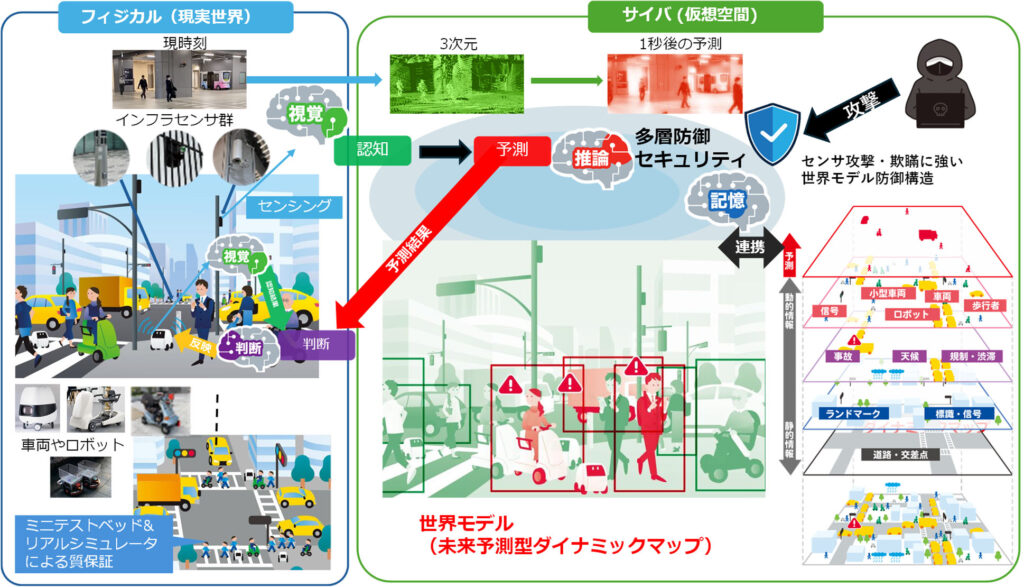
そこで同研究では、周囲を認識し先を予測する自動運転の「脳」を車両から街側へ移す。交差点や道路脇に設置したLiDARやカメラの情報を集めて街全体を写した「ダイナミックマップ」を作り、AIが歩行者や車両の数秒先の動きを予測してこの地図に重ね、各車両に配信する。車両側はこの「未来の地図」と小型カメラの映像を組み合わせて走行を判断するため、大きな計算機を積まずに見通しの悪い交差点でも安全に走れる。通信が途切れた場合には、車両側のカメラだけで走行を続けたり安全に停止したりする仕組みも備える。
羽田とニューヨークの実際の街で実証
研究は、埼玉大学、芝浦工業大学、慶應義塾大学が米国ラトガース大学と共同で取り組む。日本側は自動運転ソフトウェアや街に設置するLiDAR網、センサへの攻撃や偽情報に対するセキュリティを担当し、米国側はカメラ映像の3次元処理と次世代無線通信を担う。
開発したシステムは、シミュレータと10分の1スケールの模型の街で安全性を確認したうえで、日本では羽田イノベーションシティ(東京)のLiDAR網を、米国ではニューヨーク市の都市規模無線テストベッドCOSMOSを使って実際の街で検証する。研究期間は2026年10月から2030年3月まで。日本側にはJSTから総額約1.1億円、米国側にはNSFから約67.5万米ドルの研究費が支援される。
人と自律移動体が共存する「共生モビリティ」へ
研究代表者の安積教授は「小型で安価であることに価値があるマイクロモビリティには、車両中心の自動運転の考え方をそのまま持ち込めない。認知と予測の『脳』を街のインフラ側へ移す発想の転換によって、誰もが手の届くコストと消費電力で、見通しの悪い交差点でも安心して走れる自動運転を実現したい」とコメントした。
同研究の成果は、物流ロボットや自動配達、パーソナルモビリティなど幅広い分野に展開できる。車両側のコストと消費電力を抑えられるため、都市部から地方まで導入しやすく、人と自律移動体が安全に共存する「共生モビリティ」の実現につなげる。開発するソフトウェアやデータはオープンに公開する予定だ。